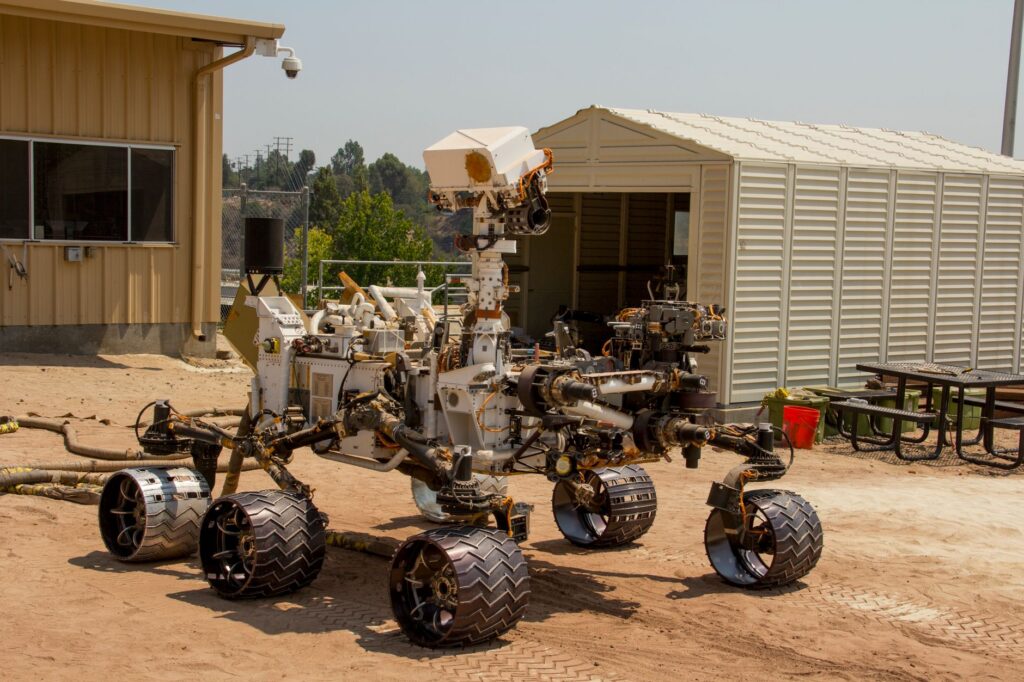
En mars 2026, le rover ERNEST a sillonné les dunes et les sols rocailleux du désert du Colorado, près de Plaster City en Californie. Conçu au Jet Propulsion Laboratory de la NASA, ce véhicule à quatre roues a été déployé pour une série d’essais décisifs visant à mettre à l’épreuve ses systèmes d’autonomie et de mobilité avancés.
Ce prototype, baptisé Exploration Rover for Navigating Extreme Sloped Terrain (ERNEST), se distingue par sa capacité à évoluer sur des pentes abruptes et des terrains instables, des environnements analogues à ceux rencontrés sur la Lune ou sur Mars. L’objectif principal de cette campagne était de tester sur le terrain les logiciels d’autonomie embarquée, développés pour permettre au rover de prendre des décisions en temps réel sans intervention humaine directe.
Des défis techniques sur le terrain (rover ERNEST)
Le désert du Colorado, avec ses reliefs variés et ses conditions imprévisibles, a offert un terrain d’essai parfait pour éprouver la robustesse du système. ERNEST devait détecter et contourner les obstacles, évaluer la stabilité du sol et adapter sa trajectoire en fonction des dangers détectés. Grâce à ses capteurs et à son intelligence embarquée, le rover a pu franchir des pentes et éviter des zones à risque, démontrant ainsi des performances similaires à celles attendues lors de futures missions lunaires ou martiennes.
Ce test grandeur nature marque une étape essentielle pour la validation des algorithmes d’autonomie qui seront intégrés dans les prochains véhicules d’exploration spatiale. Les ingénieurs du Jet Propulsion Laboratory ont surveillé de près les réactions du rover, ajustant au besoin les paramètres de navigation et collectant de précieuses données sur le comportement du système face à l’inconnu.
Vers de nouvelles capacités pour l’exploration spatiale
Le rover ERNEST n’a pas été conçu pour voler sur une mission spécifique, mais sert de plate-forme expérimentale pour affiner les technologies qui équiperont les rovers de demain. Les progrès réalisés lors de ce test pourraient ouvrir la voie à des robots capables d’explorer des régions jusqu’ici inaccessibles, comme les parois abruptes de cratères lunaires ou les flancs d’anciens volcans martiens.
En intégrant des logiciels d’autonomie avancés, la NASA espère réduire la dépendance aux équipes au sol, accélérer la prise de décision et permettre aux engins d’exploration de s’aventurer plus loin et plus vite. Le succès de la campagne d’ERNEST dans le désert californien représente ainsi une avancée concrète vers une exploration spatiale plus audacieuse et moins contrainte par les communications avec la Terre.
Pour l’heure, les résultats obtenus lors de ces essais alimenteront la réflexion et le développement des futurs robots explorateurs, dont certains pourraient jouer un rôle clé lors des prochaines grandes missions lunaires ou martiennes.
Source originale : Desert Field Test With NASA Advanced Rover Prototype via science.nasa.gov (18/06/2026)